MOBILITY TECH UPDATE 2026
精细化仿真。
协同化流程。
这就是 PTV Vissim 27。
可以对交通流与行人活动开展更高精度仿真,打通协同工作流,并强化自动驾驶车辆测试能力。
微观精细建模与一体化协同工作流
PTV Vissim 与 PTV Viswalk 2027 可帮助你以更少人工操作完成仿真模型的搭建、审查与优化。新版本在 PTV Hub 中上线了模型协同工作流,优化了合流、分流车道的建模功能,增强了面向自动驾驶测试的 OpenDRIVE、OpenSCENARIO 协议支持,并针对行人路径选择、上下客以及等候行为,对 PTV Viswalk 进行了实用化升级。
在PTV Hub里的协同模型工作流
依托 PTV Hub,团队可共同编辑 PTV Vissim 和 PTV Viswalk 共享模型。模型在 PTV Hub 中统一管理时,项目成员能够并行开展编辑工作,无需手动同步本地文件。PTV Hub 具备编辑状态感知能力,保存版本更新记录,并支持可控的合并操作与冲突处理。团队还可在路网对象上添加云端批注,方便建模人员、评审专家和相关方基于模型场景开展清晰沟通。
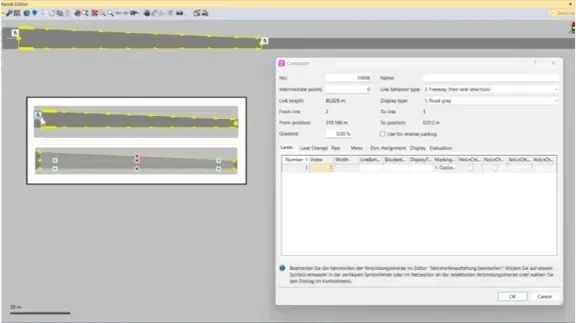
汇流与分流车道的编辑更便捷
轻松定义复杂车道布局:全新的汇流 / 分流车道编辑器,支持直接编辑车道几何形态与连接关系。便于用户在复杂交叉口、汇流区域内更精准地创建和调整车道配置,同时配套适配了该场景下优化后的仿真运行逻辑。
更贴近真实的汇流行为
车道收窄建模不用再靠各种变通办法:新增的汇流连接段支持从多车道路段直接定义,直观实现车道缩减效果。新增的“主动调整”行驶状态,可让相邻车道车辆在汇流前主动留出空隙,汇流过程更符合现实里的礼让逻辑,也不用反复调试参数。
优化 OpenDRIVE 导入功能,支撑自动驾驶测试
实现不同软件间道路信息统一:PTV Vissim 现在可以读取 OpenDRIVE 里的道路标线信息,自动设置变道限制,导入后的显示效果也更好。地理配准模型新增选项,能够保留局部笛卡尔坐标,方便自动驾驶测试流程在多款软件之间同步模型数据。
可复现测试用例的 OpenSCENARIO 导出功能
把 PTV Vissim 仿真结果转换成自动驾驶场景:这个 OpenSCENARIO 导出功能,可以读取 Vissim 的仿真输出,生成能够复现的动态场景,给到第三方软件和自动驾驶测试平台使用。支持导出卡车、挂车这类多节铰接车辆。再搭配事件检测功能,使用者还能对仿真做参数配置和筛选,挑出那些有研究价值、难度高的测试场景。
行人路径精准分配
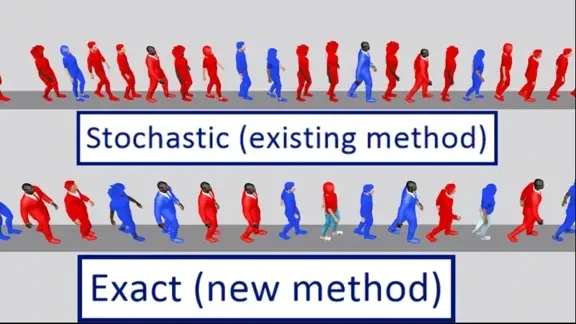
可以固定控制行人的路径分流比例:PTV Viswalk 现在支持按照各条路径的流量占比,精确分配行人走不同路线。这样一来,在每一个决策时段内都能实现精准的路径分流;只要输入参数匹配,仿真里就能严格复现 OD 矩阵的出行分布。
公共交通下车延误
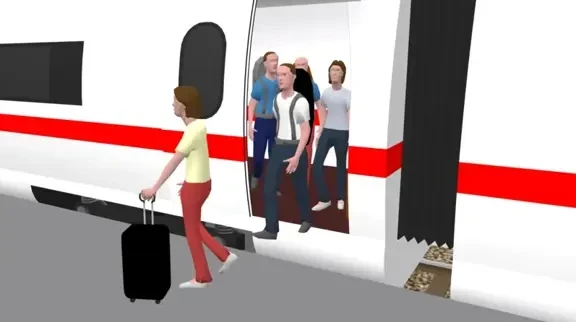
用来模拟车门处乘客下车通行变慢的情况:新增的下车延误功能,和现有的上车延误功能类似,可设置乘客下车时产生的延误。这样就能还原一种场景:实际下车人流,比单纯按车门宽度估算的通行能力要低。
PTV Viswalk 新增更多设置选项,来灵活模拟等待行为
等待规则可以按需搭配使用:现在在 PTV Viswalk 里,“路径等候区的行人等待行为”和“等公交/轨交车辆的等候行为”可以互通混用。建模人员能更统一地还原两种场景:行人沿路停留等候,以及行人等候公共交通工具。
透明底图使模型展示更清晰
PTV Vissim 2027 现在支持透明背景图,可以叠加项目图纸,同时底下的底图依旧看得见。大家能依托底图做参照,更精准地摆放总平面图;多张背景图层叠在一起,管理起来也更方便。跟以前一样,路段、连接段这些路网元素会显示在背景图上层,不会被盖住。这个功能很适合放场地总平图、建筑图纸、布局示意图、分区图层,还有各类项目专属图样。
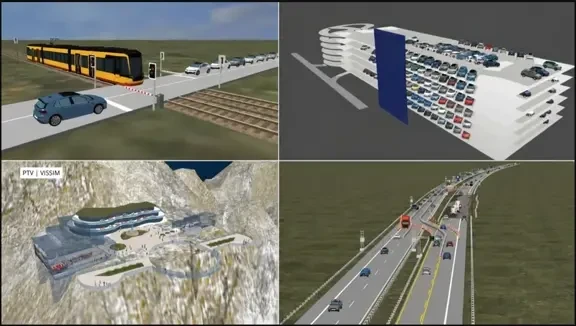
更多场景的拓展示例
项目上手参考素材更丰富:PTV Vissim 的示例库新增并更新了一批模型案例,涵盖带可变车道的道路施工场景、索道、带防护栏的铁路平交道口以及多层停车场。用户可以直接导入这些案例参考学习,快速完成项目搭建。